LOGO
HRC-M
株式会社ヘッジ
磁気誘導方式を採用したコンベア搭載型の無人搬送車。コンベア間の搬送自動化に利用でき、PLC制御による前後進、スピンターン、オプションの横行に対応する。最大積載重量は1t。
もっと見る
SERVICE DATABASE
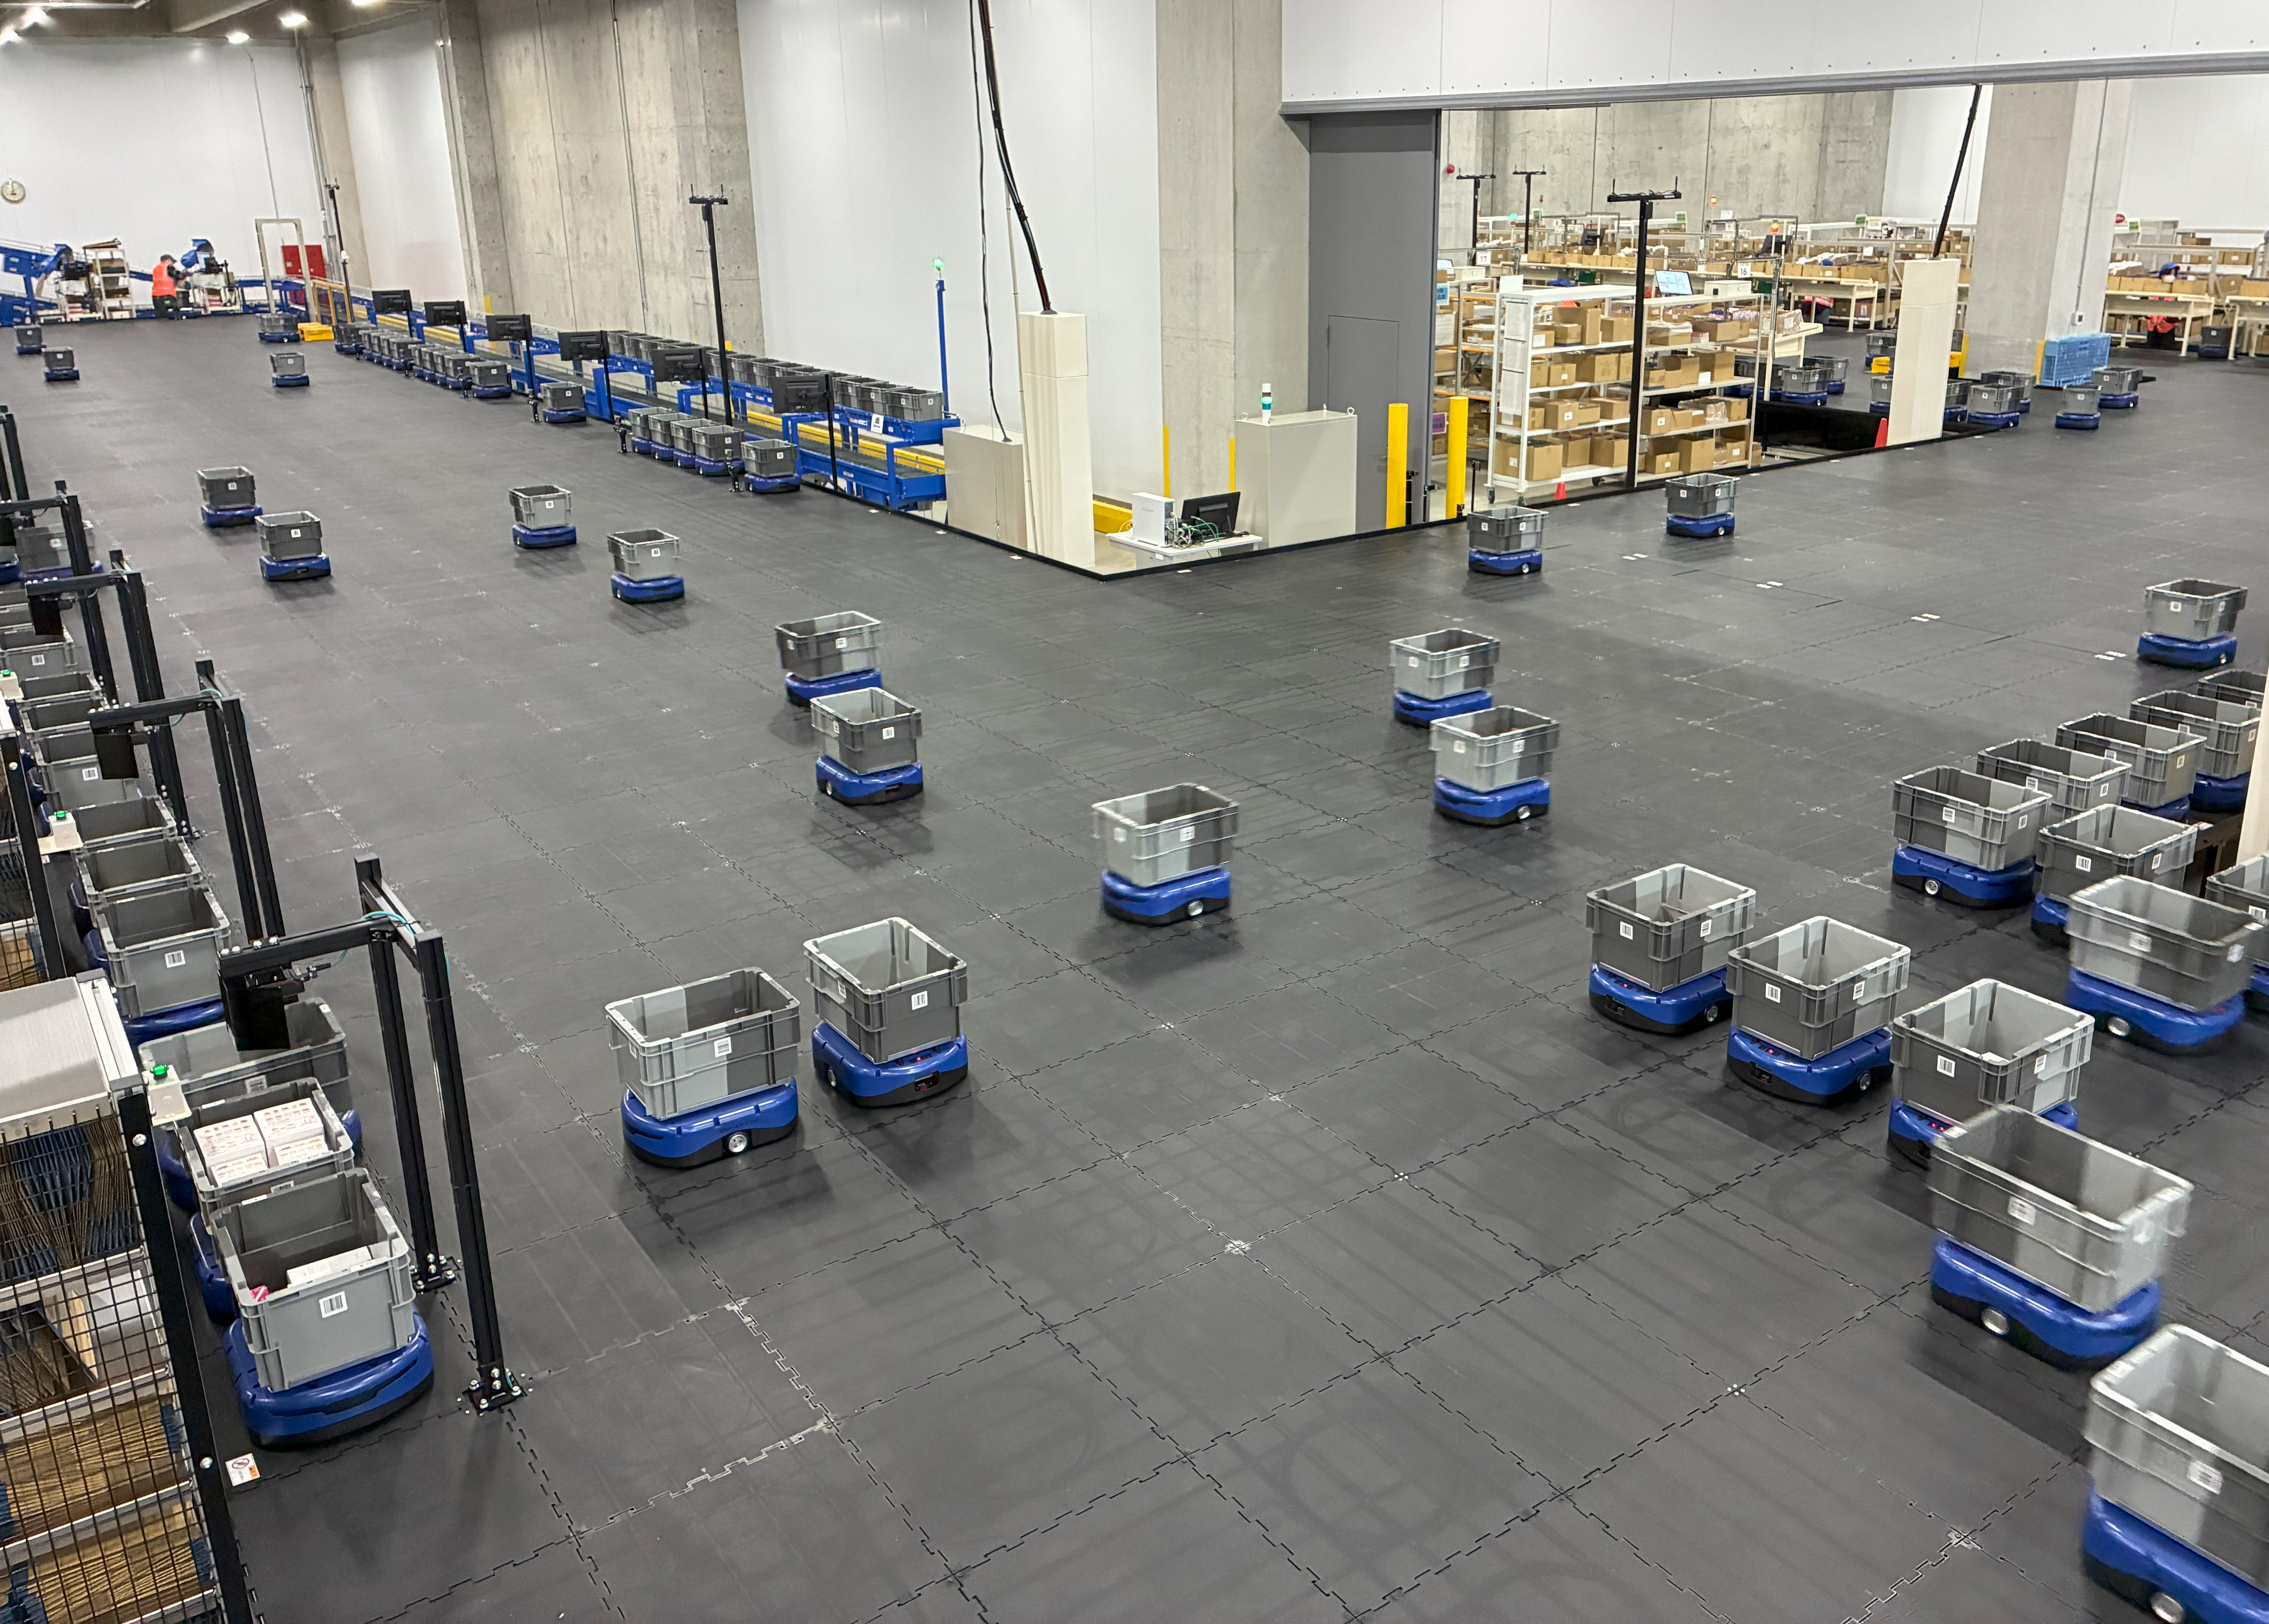
無人搬送車(AGV)は、倉庫や工場内で荷物、パレット、台車、部品などを無人で搬送する車両です。床面に設置した磁気テープなどに沿って走行する方式から、レーザーやSLAMなどを利用する方式まであり、積載・牽引・リフトアップなど搬送方法も用途によって異なります。
荷物・パレット・台車などを指定された経路や地点へ自動搬送
倉庫・物流センター・工場などで構内搬送を行う事業者
工程間・作業エリア間の搬送自動化と搬送作業の省人化を支援
無人搬送車(AGV) 77件
株式会社ヘッジ
磁気誘導方式を採用したコンベア搭載型の無人搬送車。コンベア間の搬送自動化に利用でき、PLC制御による前後進、スピンターン、オプションの横行に対応する。最大積載重量は1t。
株式会社ヘッジ
磁気誘導方式で台車を牽引する無人搬送車。PLC制御による前後進、スピンターン、ちょこっとバックなどに対応し、最大2tまで牽引できる。台車の自動連結・切り離し機能も備える。
四恩システム株式会社
カゴ台車などの下に潜り込み、台車ごと持ち上げて搬送する低床潜り込み型AGV。カゴ台車搬送に特化し、誘導方式、バッテリ、充電方式、移載機構などのオプションを選択できる。
愛知機械テクノシステム株式会社
小型・薄型設計でスピンターンに対応するAGV。台車の自動連結による最大500kgの牽引や積載搬送に対応し、磁気テープを必要としないサインポスト方式も利用できる。
株式会社ヘッジ
アスファルトや屋根のない屋外でも走行できるカート型の無人搬送車。自動走行に加えて有人モードへの切り替えによる手動運転に対応し、屋外での物品搬送に利用できる。
株式会社ヘッジ
磁気誘導方式を採用し、建屋間や構内などの屋外搬送に対応する無人搬送車。簡易防水仕様を備え、PLC制御による前進走行に対応する。最大搬送重量は600kg。
エース産業株式会社
軽量・コンパクトな車体で最大500kgから1tを牽引できるAGV。周辺設備を含む工場内物流システムの構築に対応し、搬送工程の自動化や省力化を支援する。
株式会社タクマ精工
市販フレームなどと組み合わせてAGVを自作できる駆動ユニット。現場の搬送条件や車体形状に応じて構成を変更でき、用途に合わせたAGVの製作に利用できる。
ミラボット株式会社
長距離や重量物の搬送に対応する物流支援ロボット。自律走行や複数センサーによるルート・停止制御に対応し、防水仕様を含む複数のラインアップを展開する。
愛知機械テクノシステム株式会社
2トン昇降リフターを標準装備し、ステーション上のパレットを持ち上げて搬送するAGV。物流倉庫のストックヤードと入出荷エリア間などの搬送に対応する。
愛知機械テクノシステム株式会社
台車の下に潜り込み、電動ピンフックで自動連結して牽引搬送する低床型AGV。低床シリーズの標準的なタイプとして、工場や物流現場の構内搬送に対応する。
株式会社タクマ精工
手押し台車と無人搬送車の両方として使用できるAGV。磁気カードやキー入力によって行き先を変更でき、必要に応じて有人・無人の搬送を使い分けられる。
リコーエレメックス株式会社
走行部とカスタマイズ可能な搬送部を組み合わせるAGV。棚車の持ち上げ搬送や積載・移載搬送に対応し、長時間稼働や構内物流の自動化を支援する。
株式会社タクマ精工
低床車体で台車の下へ潜り込み、リフトアップして搬送するAGV。プログラム制御による自動運転や狭いスペースでの運用、横行走行に対応する。
株式会社タクマ精工
既存の台車や搬送ラインに連結して重量物を牽引するAGV。自動牽引・離脱装置を備え、用途や搬送条件に応じて複数のモデルから選択できる。
愛知機械テクノシステム株式会社
物流センターなどで使用される6輪台車を搬送するAGV。台車下面へ潜り込み、自動連結・自動切り離しを行い、搬送先で台車を整列できる。
愛知機械テクノシステム株式会社
低床シリーズのコンパクトタイプAGV。台車の下に潜り込んで自動連結・切り離しを行い、小物部品などを載せた台車の牽引搬送に対応する。
愛知機械テクノシステム株式会社
工場物流における建屋間搬送などに対応する屋外仕様AGV。屋内搬送機との連携による屋内・屋外のシームレスな自動搬送にも利用できる。
株式会社スギヤス
パレット積載物を無人搬送するハンドパレット型AGV。コスト重視型と機能重視型を展開し、パレット単位での構内搬送自動化に使用する。
愛知機械テクノシステム株式会社
小型でスピンターンによる小回りが可能な牽引型AGV。台車に合わせた牽引フックにより自動連結し、工場や物流現場で台車を搬送する。
株式会社タクマ精工
車体上に荷物を積載して前後進するAGV。駆動コンベアなどの移載装置を追加でき、部品の自動搬送や製造ライン間の移動に利用できる。
愛知機械テクノシステム株式会社
カゴ台車を自動でリフトアップして搬送するAGV。ピッキング後のカゴ台車を出荷エリアまで自動搬送し、搬送先で順次配置できる。
愛知機械テクノシステム株式会社
パレットなどの搬送に対応するAGV。物流倉庫では入出庫ステーションと保管エリア間のパレット水平搬送などに使用できる。
株式会社セディック
工場内のワークや部品などを自動搬送する無人搬送車。生産設備や搬送ラインと組み合わせ、工程間搬送の自動化に使用する。
CATEGORY GUIDE
搬送する物や現場によって車体構造は大きく異なり、荷物を車体上部へ載せるもの、台車を牽引するもの、台車やパレットの下へ潜り込んで持ち上げるもの、フォークでパレットを扱うものなどがあります。また、磁気テープなどで走行経路を設定する方式に加え、レーザーやSLAMなどを利用する製品もあり、搬送ルートの設定・変更方法にも違いがあります。
車体上部へ荷物や容器などを載せて搬送するタイプです。コンパクトな車体から重量物に対応するものまであり、工程間の部品搬送や倉庫内搬送などに利用されます。
搬送物を直接積載するほか、ローラーやコンベヤなどの移載機構を組み合わせて前後設備との受け渡しを自動化する構成もあります。
AGVが台車やトレーラーを牽引して搬送するタイプです。複数の台車を連結した搬送や長尺物の運搬などにも利用されます。
既存の台車を活用したい場合や、一度に複数の搬送物を移動させたい場合に検討されます。
台車や棚、パレットなどの下へ潜り込み、リフト機構で持ち上げて搬送するタイプです。
既存の台車などを利用できる製品もあり、入荷・保管・加工・出荷エリア間の搬送や棚搬送などに利用されます。
フォークを備え、パレットなどを持ち上げて搬送するタイプです。
床置きされたパレットなどを扱えるため、搬送だけでなく荷物の受け取り・受け渡しを含む自動化に利用されます。
搬送物の形状や重量、受け渡し設備、走行環境などに合わせて車体や移載機構を構成するタイプです。
大型・重量物や特殊な搬送物、既存設備とのインターロックなど、標準仕様だけでは対応しにくい搬送工程で利用されます。
| 主な機能 | 内容 |
|---|---|
| 自動走行 | 設定されたルートや地図情報などを利用して目的地まで走行する |
| 荷物搬送 | 荷物・部品・パレット・台車などを搬送する |
| 積載搬送 | 車体上部に搬送物を積載して運ぶ |
| 牽引搬送 | 台車やトレーラーなどを牽引して運ぶ |
| リフトアップ | 搬送物の下へ潜り込み、持ち上げて搬送する |
| 自動移載 | コンベヤやリフトなどを利用して前後設備と荷物を受け渡す |
| 障害物検知 | センサーなどで人や障害物を検知し、減速・停止する |
| 複数台制御 | 複数のAGVへ搬送指示を出し、走行や搬送を管理する |
| 自動充電 | 運用状況に応じて充電設備へ移動し、充電する |
| 上位システム連携 | WMSや設備制御システムなどから搬送指示を受ける |
倉庫や工場では、決められた場所の間で荷物を繰り返し運ぶ作業があります。AGVを利用することで、こうした定型的な搬送工程を自動化できます。
入荷場から保管エリア、工程間、保管場所から出荷場など、施設内のさまざまな搬送に利用できます。
コンベヤなどの固定設備とは異なり、AGVは床面を走行して荷物を搬送します。
誘導方式によっては磁気テープの貼り替えや走行設定の変更などによって搬送経路を変更でき、生産工程や倉庫レイアウトの変更に対応できる製品もあります。
小型部品からパレット、台車、大型・重量物まで、搬送対象に応じたAGVがあります。
積載、牽引、リフトアップ、フォークなどの方式を選ぶことで、搬送物や既存の荷姿に合わせて自動化できます。
AGV単体で荷物を運ぶだけでなく、コンベヤや自動倉庫などとの受け渡しを自動化できる構成があります。
上位システムから搬送指示を受ける仕組みと組み合わせれば、物流工程の一部としてAGVを制御できます。
最初に、何をどのような状態で運ぶのかを整理します。箱や部品を車体へ積載する場合、台車を牽引する場合、パレットを扱う場合では適した車体が異なります。
搬送物の形状や荷姿と、積載・牽引・リフト・フォークなど必要な搬送方法を合わせて確認します。
AGVによって対応できる積載重量や牽引重量は異なります。
通常時の荷物だけでなく、使用する台車やパレットなどを含めた重量を確認し、必要な搬送能力を持つ製品を選びます。
磁気テープ、磁気誘導、QRコード、レーザー、SLAMなど、走行方式には違いがあります。
搬送ルートを固定して運用するのか、将来的なレイアウト変更を想定するのかなどを踏まえ、経路設定や変更方法を確認します。
車体サイズだけでなく、旋回方法や最小回転半径などによって必要な走行スペースが変わります。
既存倉庫へ導入する場合は、通路幅、交差部、曲がり角、搬送物を積載・牽引した状態での走行条件まで確認します。
作業者が手作業で積み降ろしする運用と、コンベヤやリフトなどを使って自動で受け渡す運用では必要な設備が異なります。
搬送だけを自動化するのか、荷物の受け取り・引き渡しまで無人化するのかを決めて比較します。
一般的な屋内床面だけでなく、屋外、スロープ、凹凸のある路面などに対応するAGVもあります。
使用場所の床面、勾配、段差、屋内外などの条件を整理し、対応可能な走行環境を確認します。
人やフォークリフトなどが行き交う環境では、障害物検知や非常停止などの安全機能が重要です。
センサーによる検知範囲や減速・停止の仕組み、バンパー、警告灯など、実際の動線に必要な安全対策を確認します。
搬送量が多い現場では、複数台のAGVを同時に運用する場合があります。
車両への搬送指示、経路や交差点の制御、混雑回避など、複数台運用をどのように管理するか確認します。
倉庫内の搬送を自動化する場合、WMSやWES・WCS、コンベヤ、自動倉庫などとの連携が必要になることがあります。
どのシステムから搬送指示を出すのか、前後設備とどのように受け渡しを行うのかを含めて確認します。
バッテリー式のAGVでは、充電方法や稼働時間が運用に影響します。
手動充電、自動充電、非接触充電などの方式と、充電時間を含めて必要な搬送量を処理できる運用になるか確認します。
AMRも構内の荷物搬送を自動化する設備ですが、周囲の環境を認識しながら経路を判断して走行する製品が中心です。AGVとAMRの境界は製品によって重なる部分もあるため、誘導方式や経路変更の方法を確認して比較します。
自動搬送システムは、AGVだけでなくコンベヤなどを含めて施設内の搬送工程を自動化します。複数の搬送設備を組み合わせて工程全体を構築する場合に関連します。
搬送制御システムは、複数の搬送設備への指示や走行・搬送の制御を行います。複数台のAGVや他の自動化設備を連携して運用する場合に関連します。
無人フォークリフトは、フォークを使用してパレットなどの荷物を自動で搬送・荷役します。パレットの床置きや棚との受け渡しを含めて自動化したい場合、AGVと比較・併用されます。
WES・WCSは、倉庫内の作業や自動化設備を制御・連携するシステムです。AGVを自動倉庫やコンベヤなどと組み合わせ、搬送指示や設備間の連携を行う場合に関連します。