Will Smart、OBD型デジタコ「Will-Fleet」の走行距離データ統合技術で特許取得
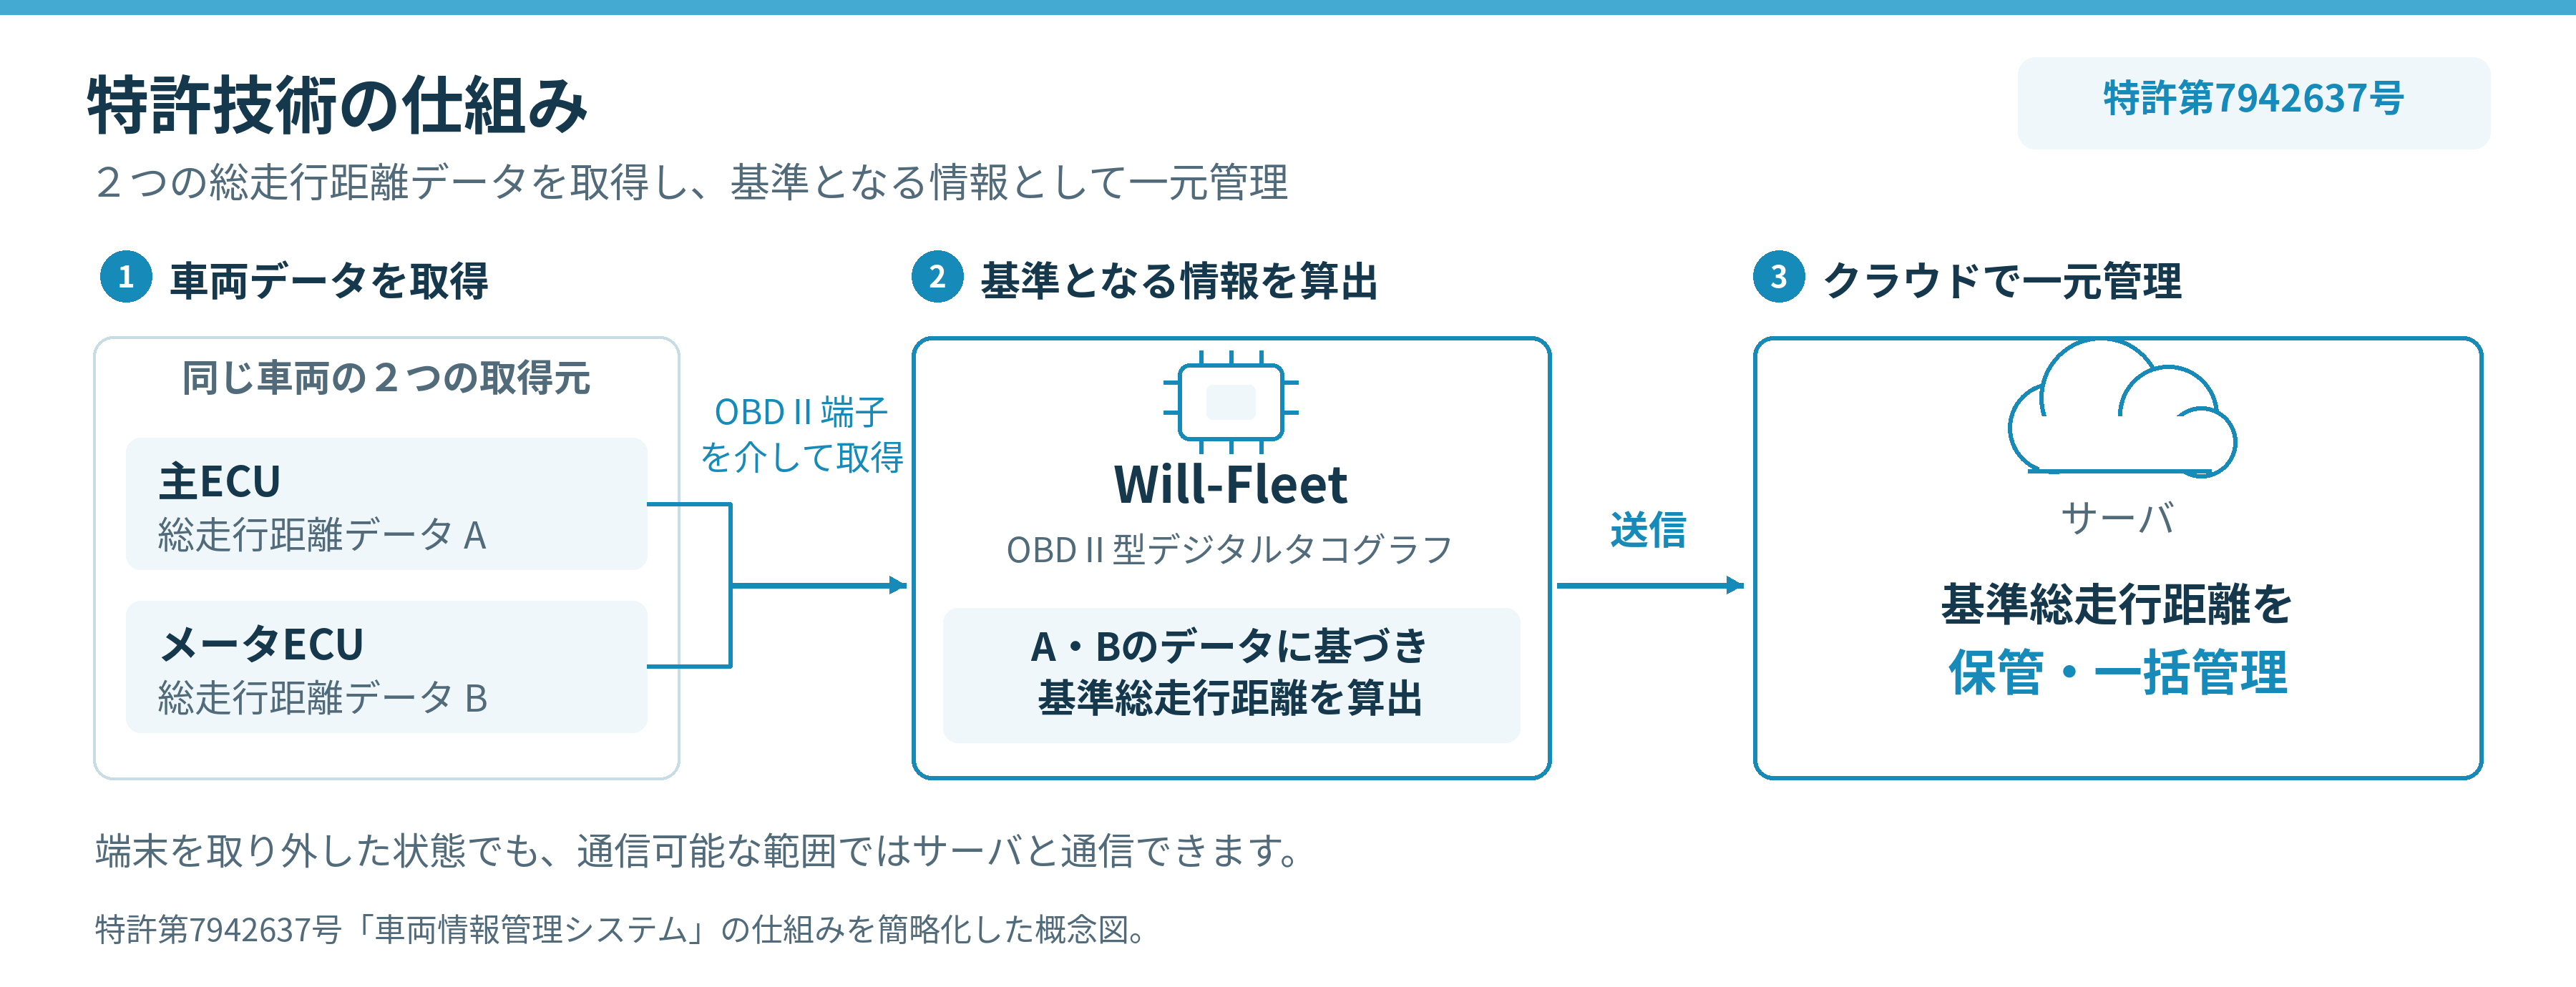
Will Smartは、OBD型デジタルタコグラフ「Will-Fleet」に活用する車両情報管理技術について、特許を取得したと発表しました。車両内の複数のコンピューターから取得する走行距離データを統合し、基準となる総走行距離をクラウド上で一元管理する技術です。同社は2026年12月上旬から日報作成や運行記録の自動保存などの機能を追加費用なしで標準提供する予定です。
このニュースのポイント
- 複数の走行距離データを統合してクラウドで一元管理する技術の特許を2026年10月20日に取得
- 特許技術をOBD型デジタコ「Will-Fleet」に活用し車両の稼働管理や整備計画の効率化を支援
- 2026年12月上旬から日報作成・法定記録の自動保存・走行実績の可視化を追加費用なしで標準提供予定
Will Smartは、車両の走行距離データを統合してクラウド上で一元管理する「車両情報管理システム」について、特許を取得したと発表しました。特許番号は第7942637号で、2026年10月20日に登録されました。同技術は、同社が提供するOBD型デジタルタコグラフ「Will-Fleet」に活用されています。
複数の走行距離データを統合して一元管理
車両には複数のコンピューターが搭載されており、取得元によって総走行距離の情報が異なる場合があります。今回の特許技術は、こうした複数の走行距離情報を収集・統合し、基準となる総走行距離を算出してクラウド上で管理するものです。走行距離を共通の基準で継続的に管理することで、車両の稼働状況の把握、走行距離に応じた整備計画の作成、予防保全、燃費やCO₂排出量の管理などへの活用を想定しています。
OBDⅡ端子を活用したデジタルタコグラフ
「Will-Fleet」は、車両のOBDⅡ端子を利用するデジタルタコグラフです。従来型デジタコで必要となる設置工事や車両停止の負担軽減を目指した製品で、速度、走行距離、時間、車両位置などの運行データを高頻度で取得します。取得した情報を運行実態の把握や改善施策の検証に活用できるデータ基盤として提供しています。
日報作成など3機能を12月から標準提供予定
同社は2026年12月上旬から、運行管理に必要な「日報作成」「法令で必要な記録の自動保存」「走行実績データの可視化」の3機能を追加費用なしで標準提供する予定です。これらの機能は通信費を含むデジタルタコグラフの月額利用料に含まれ、日報への手入力や転記、紙による記録管理などの事務負担軽減を支援します。
運行管理や物流改善へのデータ活用を推進
Will Smartは、取得した運行データを安全運転指導や燃料消費量、CO₂排出量の把握などに活用する方針です。また、荷主企業に対しても委託先を含む荷待ち・荷役・運行データの可視化や物流効率化に向けた報告データの整備を支援します。標準APIを通じて運行管理、配車、労務管理などのシステムとの連携も想定しており、車両データの取得から日常業務の効率化、継続的な物流改善までを支えるサービスの拡充を目指します。